Guiado de robots
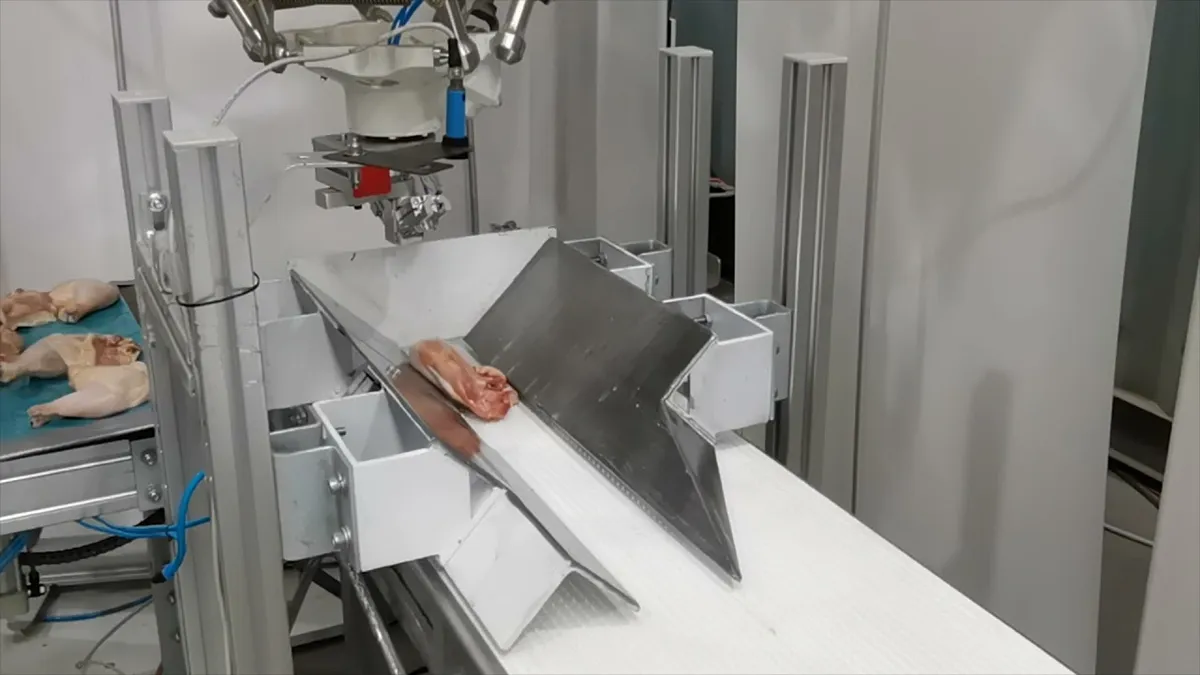
Detección de piernas de pollo
Un robot FANUC Delta M3ia con gripper de agujas SCHUNK toma cada pierna guiado por cámara 3D y cámara color, y un sistema neumático la voltea.
This page is also available in English. View in English
Cámaras y software para que tu línea revise cada pieza y, cuando hay un robot, este sepa dónde tomarla. Todo conectado con el PLC y la HMI en un mismo proyecto.
La visión computacional industrial (también conocida como visión artificial) usa cámaras y software para que una máquina vea el producto y tome una decisión: aprobarlo, rechazarlo, clasificarlo o decirle a un robot dónde está. Como integradores oficiales de robots FANUC desde 2017, la combinamos con el PLC, la HMI, los sensores de la línea y, cuando el proyecto lo pide, el robot, porque una cámara sirve de verdad cuando su resultado mueve algo en la planta.
La cámara revisa cada pieza y el sistema detecta defectos de forma automática. La inspección visual automatizada mejora la calidad y reduce el reproceso, sin depender solo de la revisión a ojo.
No siempre hace falta un robot. Sumamos cámaras y software de inspección a la línea que ya tienes, conectados con su PLC y su HMI, para que el sistema marque o rechace las piezas con defectos. Si más adelante quieres que un robot actúe sobre el resultado, integramos un robot FANUC.
Cuando la pieza no llega siempre en la misma posición, la cámara le indica al robot dónde está y cómo tomarla. Así funciona el sistema que desarrollamos con un robot FANUC Delta M3ia guiado por cámara 3D y cámara color.
Robots FANUCEl software reconoce qué tiene delante y lo clasifica. En billetes, la visión detecta denominación, posición y estado de cada uno para que la celda los ordene, los cuente y los registre.
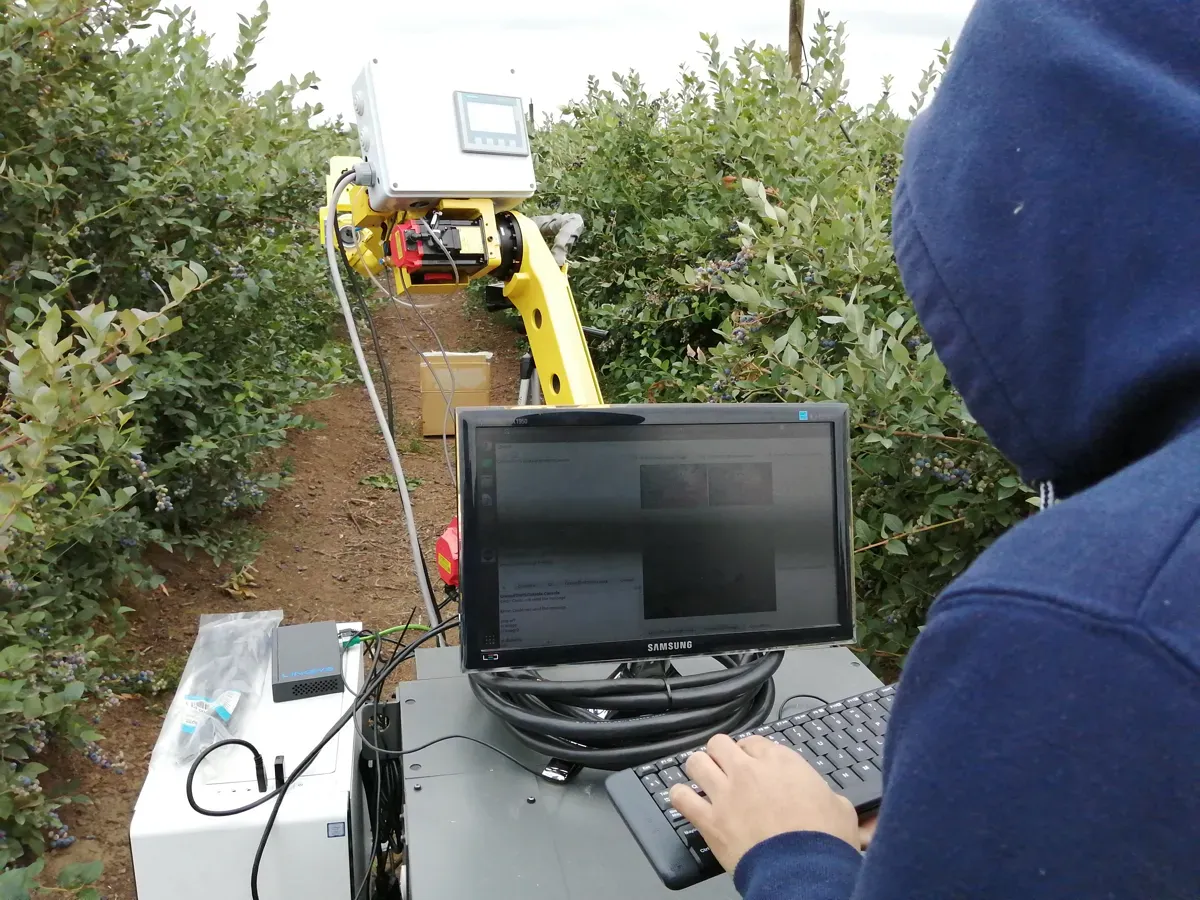
También probamos fuera del laboratorio. En nuestro proyecto de detección y manipulación de arándanos con visión computacional, capturamos y validamos datos en terreno agrícola para ajustar la detección, la trayectoria y el comportamiento del robot FANUC.
La cámara y el software se eligen según lo que hay que ver y lo que tiene que pasar después.
Una cámara 3D entrega la posición y la altura de cada pieza, algo clave cuando un robot tiene que tomarla. Una cámara color agrega lo que la forma no muestra, como diferencias de tono. En el sistema de detección de piernas de pollo usamos las dos.
Hemos trabajado con diferentes marcas de cámaras, y con la que más experiencia tenemos es Basler.
Para reconocer objetos usamos visión computacional y modelos de aprendizaje automático, como redes neuronales y deep learning, combinados con control automático clásico en las tareas de precisión. Trabajamos con las marcas que tu planta ya usa, sin atarte a un proveedor.
La cámara es solo el comienzo. El resultado tiene que llegar al PLC y al robot para que algo pase.
Un sensor avisa que llegó la pieza y la cámara toma la imagen con la iluminación que esa pieza necesita.
El software ubica la pieza, la compara con lo esperado y entrega un resultado: posición, tipo o si está buena o mala.
El PLC recibe ese resultado y actúa: el robot toma la pieza donde la cámara la vio, la pieza mala se separa de la línea o el proceso se detiene y avisa.
La HMI muestra al operador lo que está pasando y cada resultado queda registrado, lo que da trazabilidad al proceso.
Por eso diseñamos la visión junto con el tablero de control y, si hay robot, con la celda robótica, aunque la sumemos a una línea que ya funciona.
Desarrollos de nuestro equipo donde la visión guía al robot o decide qué hacer con cada pieza.
Un robot FANUC Delta M3ia con gripper de agujas SCHUNK toma cada pierna guiado por cámara 3D y cámara color, y un sistema neumático la voltea.
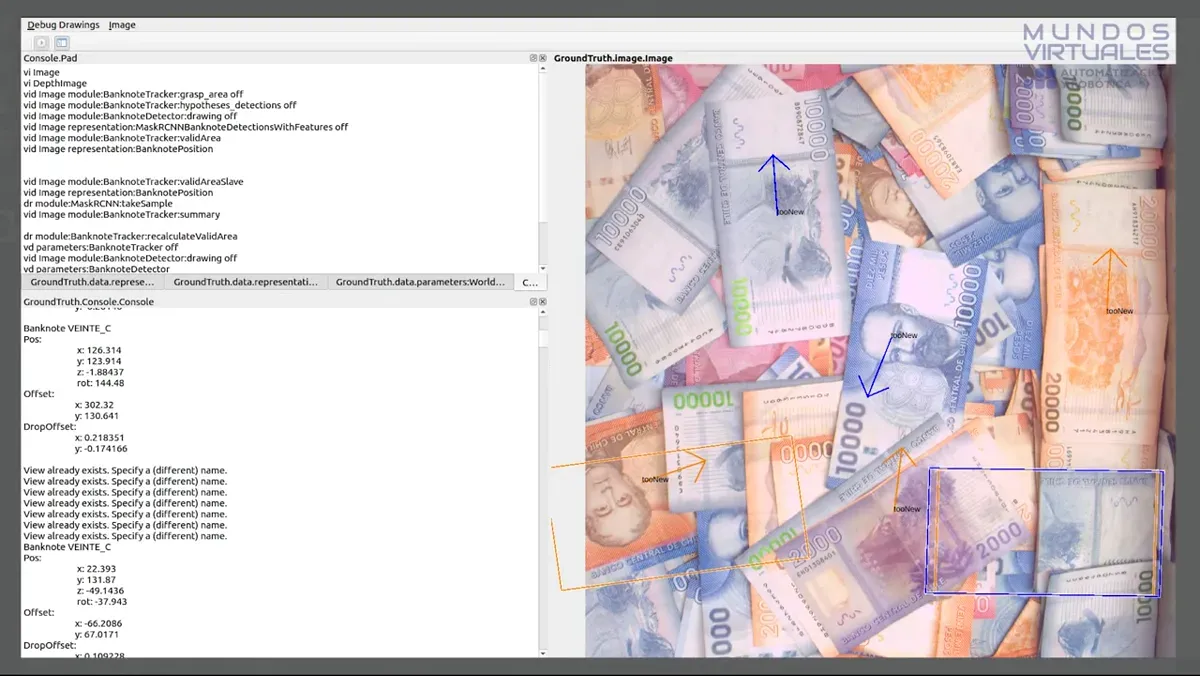
Detecta denominación, posición y estado de cada billete para que la celda robótica lo tome, lo clasifique y lo registre. Ver en gestión del efectivo
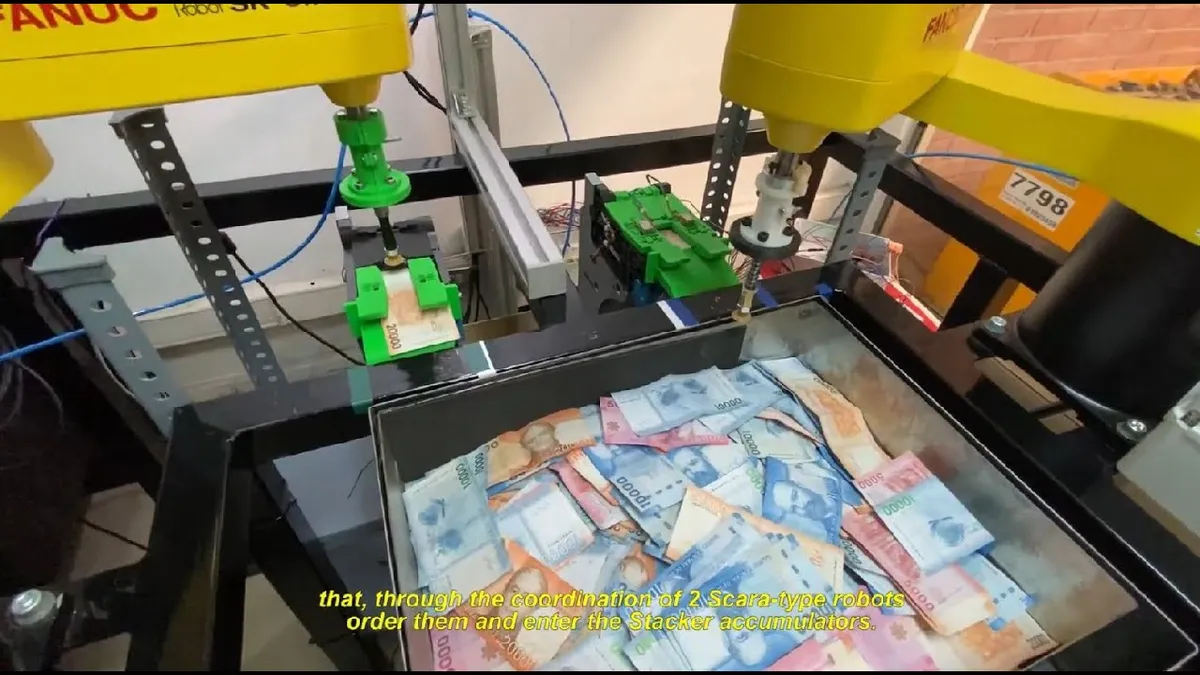
Del modelado y la simulación a un prototipo funcionando: un robot SCARA FANUC con visión computacional manipula y ordena billetes con mínima intervención manual.
Revisa también los casos de éxito y cómo diseñamos e integramos celdas robóticas.
No publicamos precios fijos: el costo depende de qué hay que detectar, de la velocidad de la línea y de si la visión solo inspecciona o también guía un robot. Cotizamos después del levantamiento técnico.
Atendemos desde nuestra oficina en Miraflores 383, Torre Centenario, Piso 22, Santiago. También puedes llamarnos al (+56 2) 2634 0001.
¿No encuentras tu pregunta? Escríbenos y te responde un especialista del área.
Cuéntanos qué pieza hay que inspeccionar o tomar y cómo llega hoy. Te proponemos la cámara, el software y la integración con tu robot o tu PLC.